-
 뇌세포에도 ‘RNA 택배’ 있다…새로운 배송 원리 밝혔다
택배가 주소를 보고 목적지를 찾아가듯, 우리 뇌의 신경세포도 필요한 RNA를 정확한 곳까지 보낸다. 우리 대학 연구진이 RNA에 붙은 작은 ‘배송 표지’를 알아보고 신경세포 끝까지 운반하는 원리를 밝혀냈다. 앞으로 뇌질환에서 RNA가 정상적으로 만들어지고도 필요한 곳까지 제대로 전달되지 않는 ‘배송 오류’를 이해하고, 새로운 치료 전략을 연구하는 데 기초가 될 것으로 기대된다.
우리 대학은 생명과학과 윤기준 교수 연구팀이 RNA에 붙는 화학적 표지인 엠식스에이(m6A)가 특정 RNA를 신경세포의 긴 ‘전선’과 같은 축삭(axon)의 끝까지 운반하는 데 관여하는 원리를 규명했다고 14일 밝혔다.
신경세포는 다른 세포와 달리 나뭇가지처럼 길게 뻗어 있다. ‘축삭’은 다른 신경세포로 신호를 보내는 긴 통로이고, ‘수상돌기(dendrite)’는 다른 신경세포의 신호를 받아들이는 가지다. 뇌가 정상적으로 발달하고 기능하려면 이 구조들이 제대로 자라고 서로 연결돼야 한다.
문제는 신경세포가 매우 길다는 점이다. 세포 중심에서 만들어진 RNA가 실제로 필요한 곳은 멀리 떨어진 신경세포의 끝일 수 있다. 따라서 수많은 RNA 가운데 필요한 것을 골라 정확한 위치까지 보내는 과정이 중요하다.
택배 물건이 만들어졌다고 배송이 끝나는 것이 아니라 정확한 주소로 배달돼야 하는 것과 같다. RNA 역시 제대로 만들어지는 것만큼 필요한 장소에 제때 도착하는 것이 중요하다. 하지만 신경세포가 어떤 RNA를 골라 어떻게 멀리 떨어진 곳까지 보내는지는 충분히 밝혀지지 않았다.
연구팀은 그 열쇠가 RNA에 붙는 작은 화학적 표지인 ‘m6A’에 있다는 사실을 확인했다. m6A는 RNA를 구성하는 염기에 붙어 RNA의 기능과 수명 등에 영향을 주는 화학적 변형이다. 이번 연구에서는 특정 RNA가 필요한 곳으로 이동하도록 돕는 일종의 ‘배송 표지’ 역할을 한다는 사실이 밝혀졌다.
연구팀은 먼저 RNA에 m6A라는 표지를 붙여주는 ‘메틸화 효소’가 작동하지 않도록 만든 실험용 생쥐를 분석했다. 쉽게 말해 RNA에 ‘배송 표지’가 제대로 붙지 않도록 한 것이다. 그 결과 신경세포에서 길게 뻗어나가는 신경돌기(neurite)가 제대로 성장하지 못했다. 이를 통해 m6A가 신경세포의 초기 성장에 중요한 역할을 한다는 사실을 확인했다.
이어 연구팀은 정밀 분석기술인 ‘m6A-SAC-seq’을 이용해 생쥐 뇌의 수많은 RNA 가운데 어떤 RNA의 어느 위치에 m6A가 붙어 있는지를 RNA를 이루는 한 글자(염기) 단위까지 확인할 수 있는 정밀 지도를 만들었다. 이를 통해 축삭 성장에 필요한 특정 RNA에도 m6A가 붙어 있다는 사실을 확인했다.
연구팀은 이 ‘배송 표지’를 알아보고 RNA를 실제로 이동시키는 과정도 밝혀냈다. ‘YTHDF2’라는 단백질이 m6A가 붙은 RNA를 알아보고, ‘FMRP’와 ‘KIF5C’라는 다른 단백질들과 함께 RNA가 신경세포 끝까지 이동하도록 돕는다는 사실을 확인했다. 택배에 비유하면 m6A가 RNA에 붙은 ‘배송 표지’라면 YTHDF2는 이를 알아보는 역할을 하고, FMRP와 KIF5C는 RNA가 목적지까지 이동하도록 돕는 ‘운반 시스템’인 셈이다.
특히 YTHDF2는 그동안 주로 필요 없어진 RNA의 분해를 돕는 단백질로 알려져 있었다. 이번 연구를 통해 RNA의 분해뿐 아니라 필요한 RNA가 제 위치로 이동하는 데에도 관여한다는 새로운 역할이 밝혀졌다.
이번 연구는 뇌질환을 바라보는 새로운 관점도 제시한다. 지금까지는 RNA가 제대로 만들어지고 유지되는지가 중요했다면, 앞으로는 정상적으로 만들어진 RNA가 필요한 신경세포의 위치까지 제대로 전달되는지도 살펴볼 수 있게 됐다.
즉, RNA 자체에는 문제가 없더라도 ‘배송 표지’나 운반 과정에 이상이 생겨 필요한 곳에 도착하지 못하는 현상이 뇌질환과 관련돼 있는지를 연구할 수 있는 새로운 길이 열린 것이다.
향후 신경발달질환이나 퇴행성 뇌질환에서 이러한 ‘RNA 배송 오류’가 실제로 나타나는지, 또 이것이 신경세포의 기능 저하나 질환 발생과 어떤 관련이 있는지를 밝히는 후속 연구로 이어질 수 있다. 나아가 이러한 연관성이 확인된다면 장기적으로는 RNA가 필요한 위치에 제대로 전달되도록 이동 과정을 조절하는 새로운 치료 전략을 연구하는 데에도 활용될 가능성이 있다.
또한 연구팀이 구축한 신경계의 고해상도 m6A 지도는 앞으로 뇌 노화와 퇴행성 뇌질환에서 RNA의 화학적 표지와 이동 과정이 어떻게 달라지는지를 연구하는 기초자료로 활용될 수 있다.
윤기준 교수는 “이번 연구는 RNA에 붙는 작은 화학적 표지가 RNA의 수명만 조절하는 것이 아니라, 필요한 RNA가 신경세포 안에서 제 위치로 이동하는 데에도 중요한 역할을 한다는 사실을 밝혔다”며 “향후 뇌질환에서 RNA가 필요한 곳까지 제대로 전달되지 않는 원인을 이해하고 새로운 치료 가능성을 연구하는 데 기초가 될 것으로 기대한다”고 말했다.
이번 연구에는 KAIST 생명과학과 구본상·황희선 학생과 아지트 쿠마르(Ajeet Kumar) 박사가 공동 제1저자로 참여했으며, 연구 결과는 국제 학술지 ‘네이처 커뮤니케이션즈(Nature Communications)’에 7월 30일 게재됐다.
※ 논문명:The m⁶A reader YTHDF2 regulates mRNA transport and axon outgrowth in developing neurons, DOI: 10.1038/s41467-026-76161-8
※ 저자 정보: 공동 제1저자(구본상, 아지트 쿠마르(Ajeet Kumar), 황희선), 참여저자( 박민영, 이성민, 이기헌, 문지훈, 양재원, 박찬우, 이새봄, 조희정, 김우일, 조은지, 이하경, 이창원, 우재성, 윤종혁, 김윤기), 교신저자(윤기준)
이번 연구는 과학기술정보통신부의 한국연구재단(NRF) 신진연구사업과 포스코청암재단, 서경배과학재단의 지원을 받아 수행됐다.
2026.09.14
조회수 3570
-
 아이처럼 세상의 원리 스스로 배우는 AI 월드모델 개발..ICML 2026 최우수논문상
AI에게 변화 전과 변화 후만 보여줬더니, 다음을 예측하는 것을 넘어 왜 그렇게 변했는지 스스로 원리를 찾아 이해하는 AI가 등장했다. 우리 대학 연구진이 관측만으로 세계의 작동 원리를 스스로 이론화하는 차세대 월드모델(World Model, AI가 세상을 이해하고 예측하기 위해 내부적으로 만드는 세계 모델) 기술을 개발했다.
우리 대학은 전산학부 안성진 교수 연구팀이 AI가 관측한 정보만으로 세계의 작동 원리를 스스로 이론화하도록 하는 새로운 학습 패러다임‘이론화 학습(L2T, Learning-to-Theorize)’을 제안하고, 이를 구현한 신경망 기반 이론 생성 모델 ‘NEO(Neural Theorizer, 네오)’를 개발했다고 27일 밝혔다.
이번 연구는 지난 7월 9일 서울에서 열린 세계 최고 권위의 인공지능 학회 제43회 국제기계학습학회(ICML 2026, International Conference on Machine Learning)에서 구두발표(Oral) 논문으로 선정됐다. 이는 전체 투고 논문 23,918편 가운데 상위 0.7%(168편)에 해당하는 성과다. 또한 구성적 학습 워크숍(Compositional Learning Workshop)에서는 최우수논문상(Best Paper Award)을 수상했다.
인공지능의 월드모델(World Model)은 로봇 제어와 자율주행, 생성형 AI, 자율 에이전트(스스로 판단하고 행동하는 AI) 등 다양한 분야의 핵심 기반기술이다. 지금까지의 월드모델은 주로‘다음에 무엇이 일어날지'를 예측하는 데 초점을 맞춰 왔다. 하지만 다음 장면을 잘 예측하더라도 왜 그런 변화가 일어났는지, 즉 세상의 작동 원리까지 이해하지는 못한다는 한계가 있었다.
연구팀은 이러한 한계를 인간의 학습 방식에서 해결책을 찾았다. 사람은 말을 배우기 전 어린 시절부터 세상이 어떻게 움직이는지에 대한 내부 이론을 스스로 만들며 세상을 이해한다. 연구팀은 이러한 발달인지과학의 관점을 인공지능에 적용해, 미래를 예측하는 AI가 아니라 세상의 원리를 스스로 이해하는 AI를 구현했다.
연구팀이 제안한 L2T(Learning-to-Theorize)는 정답이나 규칙을 미리 알려주지 않는다. 오직‘변화 전'과‘변화 후'의 관측 결과만 제시하면 AI가 그 사이에서 어떤 규칙이 작동했는지를 스스로 찾아낸다. 즉, 기존 AI가‘다음을 맞히는 것'에 집중했다면, 이번 AI는‘왜 그런 변화가 일어났는지'를 이해하도록 만든 것이 핵심이다.
이를 구현하기 위해 연구팀은 NEO(Neural Theorizer, 신경망 기반 이론 생성 모델)도 함께 개발했다. NEO는 관측된 변화 속에 숨어 있는 규칙을 스스로 찾아 이를 실행 가능한 형태의 규칙으로 정리한다. 이렇게 만들어진 규칙은 새로운 상황에서도 자유롭게 조합해 활용할 수 있다.
예를 들어 NEO는 회전(Rotate), 이동(Left·Down), 색칠(Paint)과 같은 기본 규칙을 각각 독립적으로 스스로 학습한다. 이후 학습 과정에서 한 번도 보지 못했던 새로운 조합인‘아래로 이동한 뒤 색을 칠하고 회전하는' 작업이 주어져도, 이미 익힌 기본 규칙들을 조합해 새로운 상황을 설명하고 해결할 수 있다.
반면 기존 AI는 여러 규칙이 섞인 패턴 자체를 통째로 외우는 방식이어서 처음 보는 새로운 조합이 등장하면 성능이 크게 떨어졌다. 연구팀은 다양한 실험을 통해 이번 기술이 구성적 일반화(Compositional Generalization, 기존에 배운 기본 규칙을 조합해 처음 보는 문제까지 해결하는 능력)에서 기존 방식보다 뛰어난 성능을 보였음을 입증했다.
안성진 교수는 "이번 연구는 인공지능(AI)의 세계 이해를 단순한 미래 예측에서 세상의 작동 원리를 스스로 설명하는 단계로 확장한 첫걸음”이라며 “예측 중심의 월드모델을 넘어‘월드 시어리 모델(World Theory Model)'이라는 새로운 방향을 제시했다. 앞으로 지능형 로봇과 자율 에이전트는 물론 과학적 발견을 지원하는 AI 등 다양한 분야의 핵심 기술로 발전할 것으로 기대한다”고 말했다.
이번 연구는 전산학부 백두진 석사과정과 이규빈 석사과정이 공동 제1저자로 참여하였다.
※ 논문명: Learning to Theorize the World from Observation, 논문 링크: https://arxiv.org/abs/2605.03413
※ 저자: Doojin Baek*, Gyubin Lee*, Junyeob Baek, Hosung Lee, Sungjin Ahn (*공동 제1저자) 한편, 해외우수과학자유치사업과 해외우수연구기관 협력허브 구축사업(과기부, 한국연구재단)의 지원을 받아 수행됐다.
2026.07.27
조회수 5992
-
 미래 전기차 핵심 '공기 흐름 제어' 기술 세계 최고 학회 인정
미래 자동차는 엔진이나 모터뿐 아니라 ‘공기'의 흐름까지 제어한다. 우리 대학 연구진이 주행 상황에 맞춰 공기의 흐름을 실시간으로 조절해 고성능 전기차의 주행 성능과 안전성을 높이는 능동 공력(주행 상황에 맞춰 공기의 흐름을 자동으로 조절하는 기술)을 개발했다.
우리 대학은 전기및전자공학부 심현철 교수 연구실이 현대자동차의 지원을 통해 고성능 전기차에 적용 가능한 다중 능동 공력(Multi-Surface Active Aerodynamic) 시스템(차량 앞뒤의 여러 공력 장치를 하나의 시스템으로 통합 제어하는 기술)을 개발하고 이를 실제 차량에 적용해 서킷 환경에서 검증했다고 3일 밝혔다.
나성원 박사과정학생이 제1저자로 수행한 이번 연구는 2026년 6월 미국 미시간주 디트로이트에서 열린 세계 최고 권위의 지능형 차량 분야 국제학술대회인 IEEE Intelligent Vehicles Symposium(IV 2026)에서 최우수 학생논문상 1위(First Prize Best Student Paper Award)를 수상했다.
이번 상은 전 세계 학생 논문 가운데 가장 우수한 연구에 수여되는 최고상이다. 특히 이번 연구는 전체 채택 논문 가운데 약 8.5%만 선정되는 구두 발표(Oral Presentation·학회가 우수 논문을 선정해 현장에서 직접 발표하도록 하는 세션)에 선정된 데 이어, 발표 논문을 대상으로 한 최종 심사를 거쳐 최우수 학생논문상을 수상하며 연구의 독창성과 기술적 완성도를 동시에 인정받았다.
IEEE Intelligent Vehicles Symposium(IV)은 IEEE Intelligent Transportation Systems Society(ITSS)가 주관하는 지능형 차량 분야 최고 권위의 국제학술대회로, 자율주행, 차량 제어, 인공지능(AI), 미래 모빌리티 기술 등을 주제로 세계 각국의 대학과 연구기관, 자동차 제조사들이 최신 연구 성과를 발표하는 학술대회이다.
연구팀은 차량 전면과 후면에 장착된 4개의 능동 공력 장치를 하나의 시스템으로 통합 제어하기 위해 풍동 실험(강한 바람을 만들어 실제 주행과 같은 공기 흐름을 재현하는 시험) 기반 공력 모델을 구축했다.
또한 차량의 속도와 조향 상태 등 주행 상황을 실시간으로 분석해 최적의 공력 모드를 선택하는 제어 프레임워크를 개발했으며, 이를 고정밀 차량 시뮬레이션(실제 차량의 움직임을 컴퓨터에서 정밀하게 구현한 가상 시험)과 실제 차량 실험을 통해 검증했다.
기존 연구들이 시뮬레이션 중심으로 수행됐던 것과 달리, 연구팀은 FIA Grade 1 규격(포뮬러원(F1) 경기를 개최할 수 있는 국제 최고 수준의 서킷 규격)의 영암 국제자동차경주장(Korea International Circuit)에서 실제 차량 주행 시험을 수행해 기술의 실효성을 입증했다.
실험 결과 제안한 능동 공력 시스템은 고성능 전기차의 랩타임(서킷 한 바퀴를 도는 데 걸리는 시간) 단축, 제동 성능 향상, 코너링 성능 향상, 차량 안정성 확보에 효과적인 것으로 나타났다. 또한 시뮬레이션과 실제 차량 실험에서 일관된 성능 향상을 확인함으로써 향후 고성능 전기차는 물론 자율주행차와 소프트웨어 정의 자동차(SDV·소프트웨어 업데이트를 통해 기능을 지속적으로 개선하는 미래형 자동차) 등 미래 모빌리티에 적용 가능한 핵심 기술의 가능성을 제시했다.
나성원 박사과정학생은 심현철 교수 연구실이 2021년부터 참가해 지속적으로 우수한 성과를 거두고 있는 인디 자율주행 챌린지(IAC, Indy Autonomous Challenge)에서 KAIST 유레카(EURECAR) 팀장을 맡아 최고 시속 290km의 자율주행을 성공적으로 수행했다. 이를 통해 초고속 자율주행 차량 제어 분야에서 세계적 수준의 연구개발 역량을 축적했으며, 이번 연구에도 그 경험을 적용했다.
심현철 교수는 "그간 우리 연구실이 인디 자율주행 챌린지 등 고속 자율주행 레이싱에 참가하여 얻은 다양한 경험을 바탕으로 실제 차량 기반의 능동 공력 제어 기술이 세계 최고 수준의 학술대회에서 최우수 학생논문으로 선정돼 매우 뜻깊게 생각한다"며 "이번 연구가 향후 고성능 전기차뿐 아니라 미래 자동차의 주행 성능과 안전성을 동시에 높이는 핵심 기술로 이어질 것으로 기대한다"고 말했다.
이번 연구의 제1저자는 나성원 박사과정이며, 양승진, 황영준, 왕정하 석사과정 학생이 공동저자로 참여했다. 또한 현대자동차 최장한 책임연구원, 이정수 책임연구원, 손정기 책임연구원이 공동 연구자로 참여했다.
※ 논문명: Development of an Active Aerodynamic System for Improving Circuit Driving Performance of High-Performance Electric Vehicles, 논문 링크:https://drive.google.com/file/d/1H68vDCwL9LJT-aONUHOOTmePxC14phC8/view
2026.07.03
조회수 5015
-
 전 세계 슬럼가 찾아내는 AI 개발..AAAI 2026 최우수논문상
“슬럼(Slum, 빈곤지역)이 어디에 있는지조차 모르는 도시들”
한국 연구진이 위성사진만으로 슬럼 지역을 스스로 찾아내는 인공지능(AI)을 개발했다. 사람이 미리 위치를 표시해 주지 않아도 새로운 도시에서 자동으로 적응해 정확도를 높이는 기술로, 데이터가 부족한 개발도상국의 도시정책 수립과 공공 자원 배분 방식을 근본적으로 바꿀 수 있을 것으로 기대된다.
우리 대학은 전산학부 차미영 교수와 기술경영학부 김지희 교수 공동 연구팀이 전남대학교(총장 이근배) 지리학과 양재석 교수와 함께한 학제 간 융합 연구를 통해 위성사진 기반 범용 슬럼 탐지 AI 기술을 개발했다고 6일 밝혔다.
이번 연구는 세계 최고 권위의 인공지능 학술대회 ‘국제인공지능학회(AAAI) 2026’에서 ‘사회적 임팩트 AI(AI for Social Impact)’ 부문 최우수논문상(Best Paper Award)을 수상했다. 해당 부문에 제출된 693편 중 단 2편만이 선정된 최고 영예로, 한국 연구팀의 혁신적인 AI 기술력이 단순한 기술 진보를 넘어 실질적인 사회적 가치 창출 측면에서도 세계 최정상 수준임을 확인시켜 준 쾌거다.
그동안 위성사진을 활용한 슬럼 탐지 연구는 있었지만, 도시마다 건물 형태와 밀집도가 크게 달라 새로운 지역에서는 정확도가 급격히 떨어지는 한계가 있었다. 특히 많은 개발도상국에서는 슬럼 위치를 일일이 표시한 데이터가 부족해 AI 학습 자체가 어려웠다.
연구팀은 이를 해결하기 위해 여러 개의 AI 모델이 서로 다른 지역 특성을 학습하고, 새로운 도시가 입력되면 가장 적합한 모델을 자동으로 선택하는 ‘전문가 혼합(Mixture-of-Experts, MoE)’ 구조를 도입했다.
이번 연구의 핵심은 ‘테스트 시점 적응(Test-Time Adaptation, TTA)’ 기술이다. 새로운 도시에서 슬럼 위치를 사람이 미리 표시하지 않아도, AI가 여러 모델의 예측 결과를 비교·검증해 공통적으로 일치하는 영역만을 신뢰함으로써 스스로 오류를 줄인다. 이를 통해 데이터가 부족한 지역에서도 안정적인 성능을 확보했다.
연구팀은 해당 기술을 아프리카 캄팔라(Kampala), 마푸토(Maputo) 등 주요 도시에 적용한 결과, 기존 최신 기술보다 더욱 정교하게 슬럼 지역을 구분하는 성과를 확인했다.
이 기술은 △ 개발도상국 도시 인프라 확충 계획 수립 △ 재난·감염병 취약지역 사전 파악 △ 주거환경 개선 사업 대상 선정 △ UN 지속가능발전목표(SDGs) 이행 점검 등 다양한 정책 분야에서 활용될 수 있을 것으로 기대된다.
차미영 교수는 “AI가 단순 분석 도구를 넘어, 데이터가 부족한 지역에서도 실질적인 사회 문제 해결에 기여할 수 있음을 보여준 연구”라고 말했다. 김지희 교수는 “막대한 비용이 드는 현장조사를 보완해, 한정된 자원을 가장 필요한 지역에 효과적으로 배분하는 데 도움이 될 것”이라고 밝혔다.
이번 연구에는 KAIST 전산학부 이수민, 박성원 석박사연구원이 공동 제1저자로 참여했으며, 연구 결과는 1월 25일 싱가포르에서 열린 AAAI 2026에서 발표됐다.
※ 논문명: Generalizable Slum Detection from Satellite Imagery with Mixture-of-Experts, 논문링크 : https://aaai.org/about-aaai/aaai-awards/aaai-conference-paper-awards-and-recognition/
또한, 한국연구재단의 중견연구자지원사업 및 데이터사이언스 융합인재양성사업의 지원을 받아 수행되었다.
2026.03.06
조회수 9583
-
 신인식 교수, 스마트폰 기반 터치사운드 위치파악 기술 개발
〈 왼쪽부터 아니쉬 뱐잔카 석사과정, 김효수 연구교수, 신인식 교수 〉
1분 1초가 소중한 아침 출근 준비 시간, 거울을 보며 양치질을 하는 시간은 유일하게 멍하니 다른 생각을 할 수 있는 순간일 것이다. 만약 양치질 중 거울을 바라보는 것만으로 오늘의 중요한 뉴스, 궁금했던 유튜브 영상, 날씨 등을 미리 확인할 수 있다면 하루를 계획하는 데 큰 도움이 될 것이다.
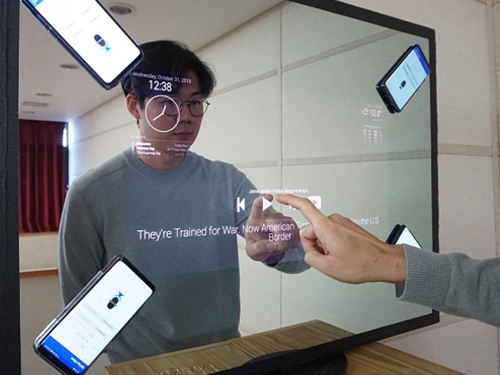
우리 대학 전산학부 신인식 교수, 김효수 연구교수 연구팀이 가구, 거울 등의 주변 사물들을 터치 입력 도구로 사용할 수 있는 스마트폰 기반의 터치 사운드 위치파악 기술을 개발했다.
이 기술은 사람들이 항상 휴대하는 스마트폰, 태블릿 PC 등을 사용한 기술로, 언제 어디서나 책상 등의 주변 사물들을 가상 키보드로 활용해 장문의 문자, 메일 등을 손쉽게 작성할 수 있고 체스와 같은 보드게임도 즐길 수 있다.
또한 단순 디스플레이 기능만 제공하던 스마트 TV나 거울과 같은 스마트기기에 터치 입력 기능을 삽입해 좀 더 편리하고 효율적인 기기 활용을 할 수 있다.
연구팀이 개발한 시스템은 지난 11월 4~7일 중국 선전에서 열린 모바일 및 센싱 분야의 최고 권위 국제학회 ACM SenSys에서 발표돼 호평을 받았으며, 우수성을 인정받아 ‘베스트 페이퍼 러너-업 어워드(best paper runner-up award)’를 수상했다.
터치 사운드 기반 입력 기술은 다양한 사용 환경에서도 1cm 이내의 오차를 갖는 정확한 터치 입력을 일관성 있게 제공하는 것이 가장 중요하다. 사용자들은 책상, 벽, 거울 등 매번 다른 재질의 사물을 터치 입력 도구로 활용할 수 있어야 하고, 사용 중에도 책이나 가방과 같은 주변 물체의 위치 및 소음 수준이 바뀔 수 있기 때문이다.
연구팀은 사용자가 손톱 등으로 사물을 터치했을 때 발생하는 터치 충돌 소리가 고체 표면을 통해 전달되는 과정을 분석했다.
소리가 공기를 통해 전달될 때와는 달리 고체 표면에 전달될 때에는 주파수에 따라 다른 속도로 전달되는 분산(dispersion) 현상을 겪는다. 분산 현상으로 인해 주파수별로 소리 도달 시간 차이는 소리 전달 거리에 비례해 증가하며, 주변 소음이 변화해도 비례 관계는 변하지 않는다.
김효수 연구교수는 이러한 관찰에 기반해 고체 표면을 통해 전달된 터치 소리를 스마트폰에 녹음하고 간단한 조정 과정을 통해 주파수별 소리 도달 시간 차이와 소리 전달 거리의 관계를 파악했다. 이후 이 값을 이용해 사용자의 터치 입력 위치를 정확하게 계산하는 기술을 개발했다.
개발한 시스템은 약 17인치의 터치스크린에서 평균 0.4cm 이내의 측정 오차를 보였다. 특히 나무 책상, 유리 거울, 아크릴 보드 등 다양한 종류의 사물에서 주변 물체의 위치나 소음이 변하는 상황에서도 항상 1cm 이내의 측정 오차를 기록하는 정확성을 보였다.
특히 기존 기술이 터치 입력 위치파악에만 수백 초 소요되는 것과 달리 정확성과 편리한 사용을 위해 약 10초 이내의 간단한 조정을 통해 기술을 적용하는 데 성공했다. 연구팀은 실제 사용자를 대상으로 한 실험에서도 사용자 경험 및 정확성 등 모든 지표에서 긍정적인 반응을 얻었다고 밝혔다.
신 교수는 “우리가 주위에서 흔히 볼 수 있는 거울, 책상, 벽 등의 표면을 마치 터치스크린처럼 사용할 수 있다면 재미있고 유용한 앱들이 많이 활성화될 것이다”라며 “이 기술은 마이크로폰 3~4개 설치만으로도 터치 입력을 가능하게 하는 새로운 터치 인터페이스 기술이다”라고 말했다.
이번 연구는 Microsoft Research Asia(마이크로소프트연구소 아시아)의 지원을 받아 수행됐다.
※ 데모 비디오 링크
http://cps.kaist.ac.kr/research/ubitap/ubitap_demo.mp4
□ 사진 설명
사진1. 터치 입력 기술 사용 예제
2018.12.13
조회수 21558
-
 명현 교수, 해파리 퇴치용 군집 로봇 개발
- 3대의 군집 로봇으로 현장 시연 완료 -
우리 학교 건설 및 환경공학과 명현 교수 연구팀이 해파리 퇴치용 로봇 제로스 (JEROS)를 이용한 협업 군집 로봇 개발을 완료하고 이를 현장에서 시험했다.
최근 우리나라 연근해에 해파리 떼가 출몰하면서 해파리로 인한 인명 사고와 조업 손실(연간 3,000억원 정도 추산됨)이 큰 문제가 되고 있는 가운데, 명현 교수 연구팀은 4년 전 해파리를 제거할 수 있는 무인 자동화 시스템인 ‘제로스’ 개발에 착수했으며, 작년에 1대로 현장 시험을 완료한 바 있다.
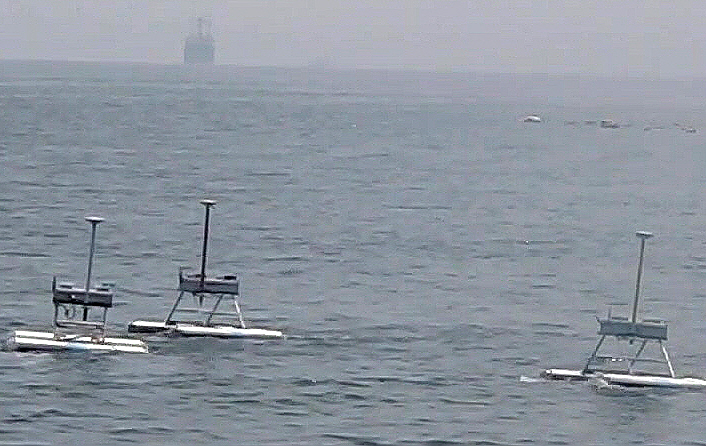
올해에는 제로스의 속도 및 퇴치 성능을 향상시키고 3대를 제작하여, 편대를 지으며 협동으로 해파리를 퇴치하는 군집 로봇을 개발, 현장에서 시험을 진행했다.
무인 수상 로봇의 일종인 ‘제로스’는 길이 1.5m, 폭 1m, 높이 1m이고, 폭 1.2m, 높이 1.2m 크기의 분쇄부를 탈부착 가능하다. 원기둥 형태의 두 개의 동체가 부력을 유지하며, 동체에 붙어 있는 두 개의 추진 모터를 이용해서 전・후진 및 회전이 가능하다. 또한 GIS (지리정보시스템) 기반 맵 데이터를 이용하여 해파리 퇴치 작업 영역을 지정하면 작업 경로를 자동으로 계산을 하며 GPS(위성항법장치) 수신기 및 IMU(관성항법장치)를 이용하여 자율 운항을 한다.
군집 로봇은 삼각 편대, 일렬 편대와 같이 정해진 패턴을 유지하는 동시에, 계산된 경로를 따라가며 해파리 퇴치 작업을 수행하게 된다. 이때 선도(리더) 로봇만 주어진 경로를 알면 되고, 다른 로봇들은 무선통신(지그비 방식) 을 이용하여 서로의 위치를 주고 받으며 편대를 유지하게 되므로, 개별적인 제어가 필요하지 않다는 장점이 있다.
제로스는 무인 항법을 통해 스스로 이동하며, 추진 속도를 이용하여 아래에 부착된 분쇄부 쪽으로 해파리가 미끄러져 들어오게 하고, 분쇄부 중앙의 고속 회전하는 프로펠러가 흡입하여 해파리를 완전 분쇄하게 된다.
현장 시험 결과에 따르면, 3대의 군집 로봇이 4노트(시속 7.2km) 의 속도로 진행하였을 때 처리 용량은 시간당 약 900kg인 것으로 나타났다.
연구팀은 현재 경남 마산만에서 보름달물해파리 제거 시험을 완료하였으며, 추후 다양한 장소 및 환경에서 성능 보완을 완료할 예정이다.
군집 제로스 기술은 해파리 제거 외에도 해양 순찰 및 경계, 원유 유출 방지, 부유 쓰레기 제거 등 다양한 목적으로도 활용될 수 있다.
한편, 이번 연구는 미래창조과학부의 ‘신진연구지원사업’ 및 산업통상자원부의 ‘융복합 로봇 전문인력 양성 사업’을 통해 수행됐다.
2013.08.19
조회수 25349
-
 명현 교수, 해파리 제거 로봇 개발
- 내년 4월 중 상용화 예정 -
우리대학 건설및환경공학과 명현 교수 연구팀이 해파리 제거 로봇 ‘제로스’(JEROS: Jellyfish Elimination RObotic Swarm)의 개발을 완료하고 시험중에 있다고 20일 밝혔다.
최근 서남해안 일대에 해파리 떼가 출몰하면서 해파리로 인한 사망사고와 조업 손실 (연간 3,000억원 정도 추산) 이 큰 문제가 되고 있는 가운데, 명현 교수 연구팀은 3년 전부터 해파리를 제거할 수 있는 무인 자동화 시스템인‘제로스"개발에 착수했다.
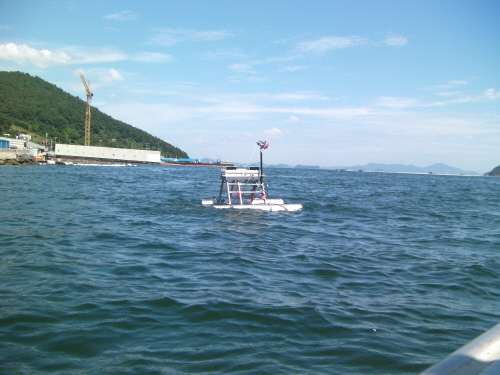
무인 수상 로봇의 일종인 ‘제로스’는 기다란 원기둥처럼 생긴 두 개의 동체가 부력을 이용해서 물 위에 떠 있을 수 있으며 동체에 붙어 있는 두 개의 수중 모터를 이용해서 전・후진 및 회전이 가능하다. 또한 장착된 카메라와 GPS (위성항법장치)를 이용해 해파리 떼의 위치와 자신의 위치를 파악한 후 제거작업 영역을 파악해 작업 경로를 미리 계산한다.
제로스는 또한 무인 항법을 통해 스스로 움직이며 추진 속도를 이용하여 아래에 부착된 그물 쪽으로 해파리가 미끄러져 들어오게 하고, 믹서기처럼 특수 제작된 강력한 프로펠러가 해파리를 완전 분쇄하게 된다.
제로스는 수작업에 비해 약 3배 이상의 경제성이 있는 것으로 추정되고 있다. 시험운영 결과, 제로스 1대가 6노트 정도의 속도로 진행한다고 했을 때 처리 용량은 시간당 약 400kg이다. 1시간에 1톤을 제거하는 그물 방식의 수작업과 비슷한 효과를 얻기 위해서 연구팀은 3대 이상의 로봇을 동시에 군집으로 제어하도록 설계했다.
연구팀은 현재 군산 새만금, 경기도 시화호, 경남 마산만 등에서 보름달물해파리 제거 시험을 완료하였고, 해파리 제거 능력의 성능 보완을 통하여 기술 개발이 완료되는 내년 4월경에는 기업체를 통해 상용화를 진행할 계획이다.
제로스 기술은 해파리 제거 외에도 해양 순찰 및 경계, 원유 유출 방지, 부유 쓰레기 제거 등 다양한 목적으로도 활용될 수 있다.
명현 교수 연구팀은 이번 연구로 지난 6월 한국로봇학회 종합학술대회에서 최우수논문상을 수상하기도 했다.
한편, 이번 연구는 교육과학기술부가 2010년부터 3년간 지원한 신진 연구과제를 통해 수행됐다. 끝.
2012.08.22
조회수 20397